

Gripper e pinze su misura per robot e cobot
Progettiamo pinze e gripper sul pezzo da prendere e sul ciclo del robot, per robot industriali e collaborativi, e prima di costruirle le simuliamo montate sul robot. Sono le stesse pinze che montiamo sulle nostre celle e automazioni. Le realizziamo anche per altri costruttori di automazioni e affianchiamo i colleghi nella realizzazione di pinze speciali.
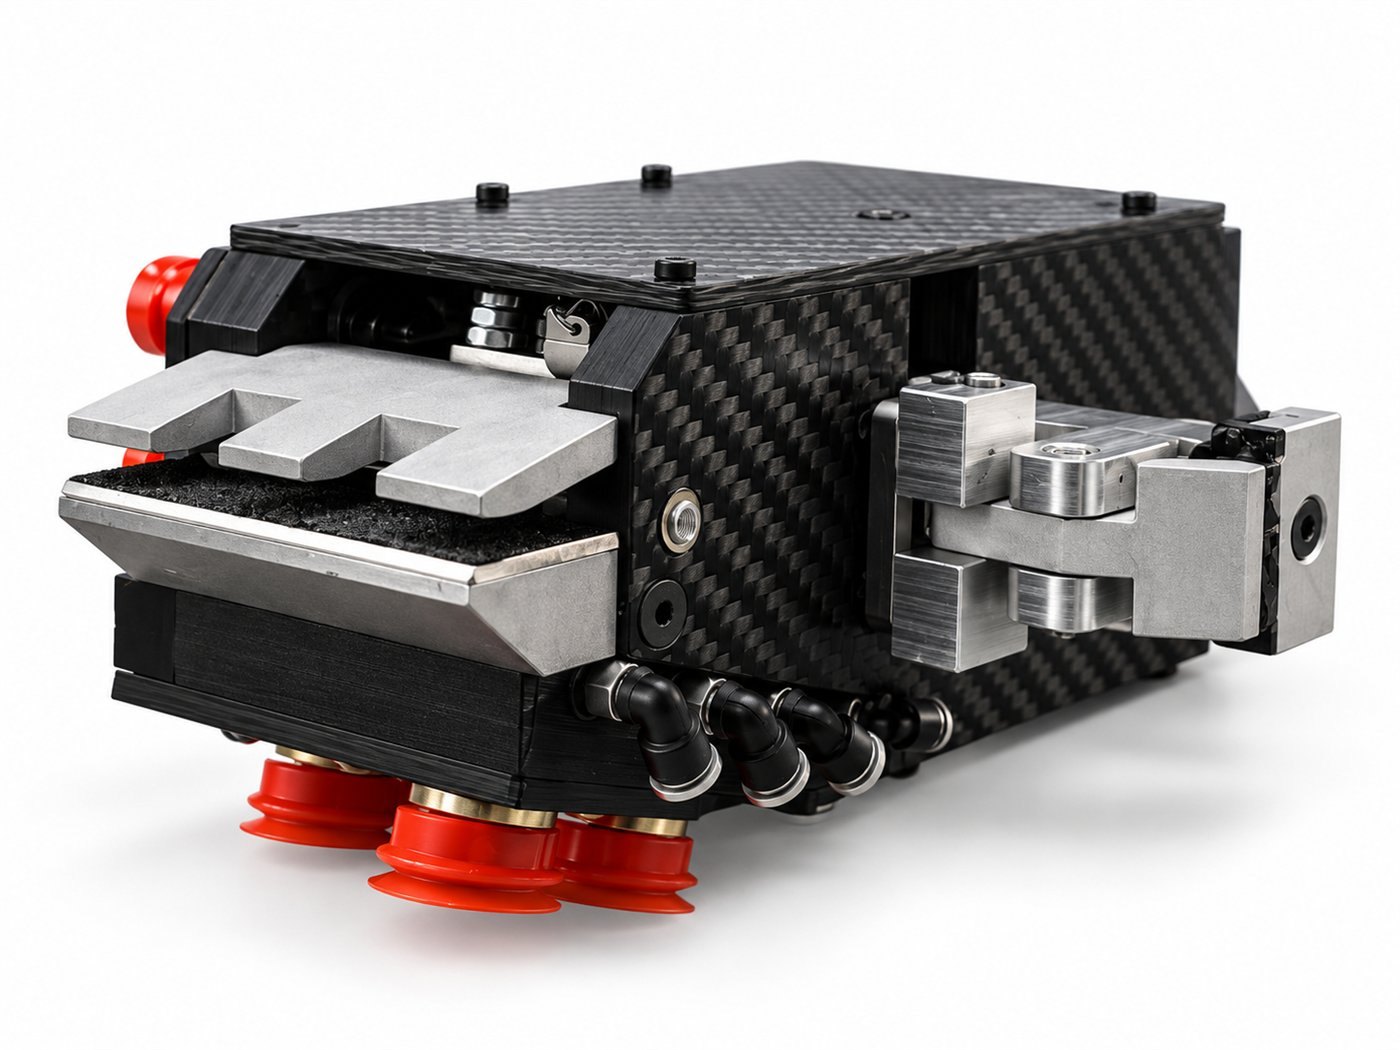
Gripper in carbonio per robot e cobot
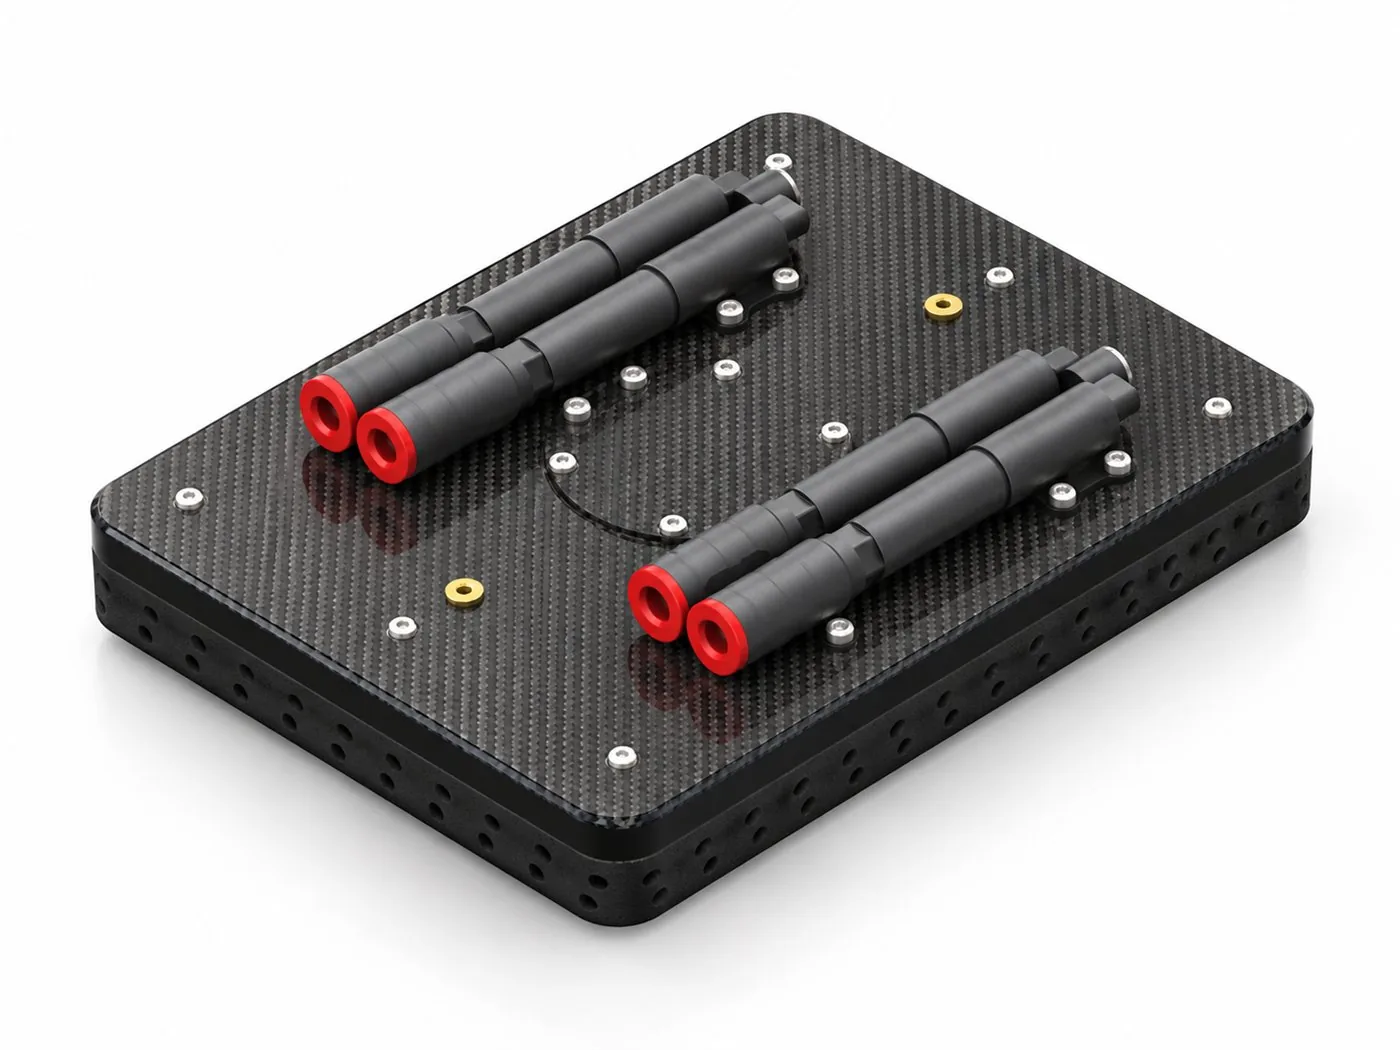
Gripper ultraleggeri in fibra di carbonio per robot industriali e collaborativi. Riducendo peso e inerzia sul polso del robot consentono cicli più rapidi, oppure un robot più piccolo per lo stesso pezzo.
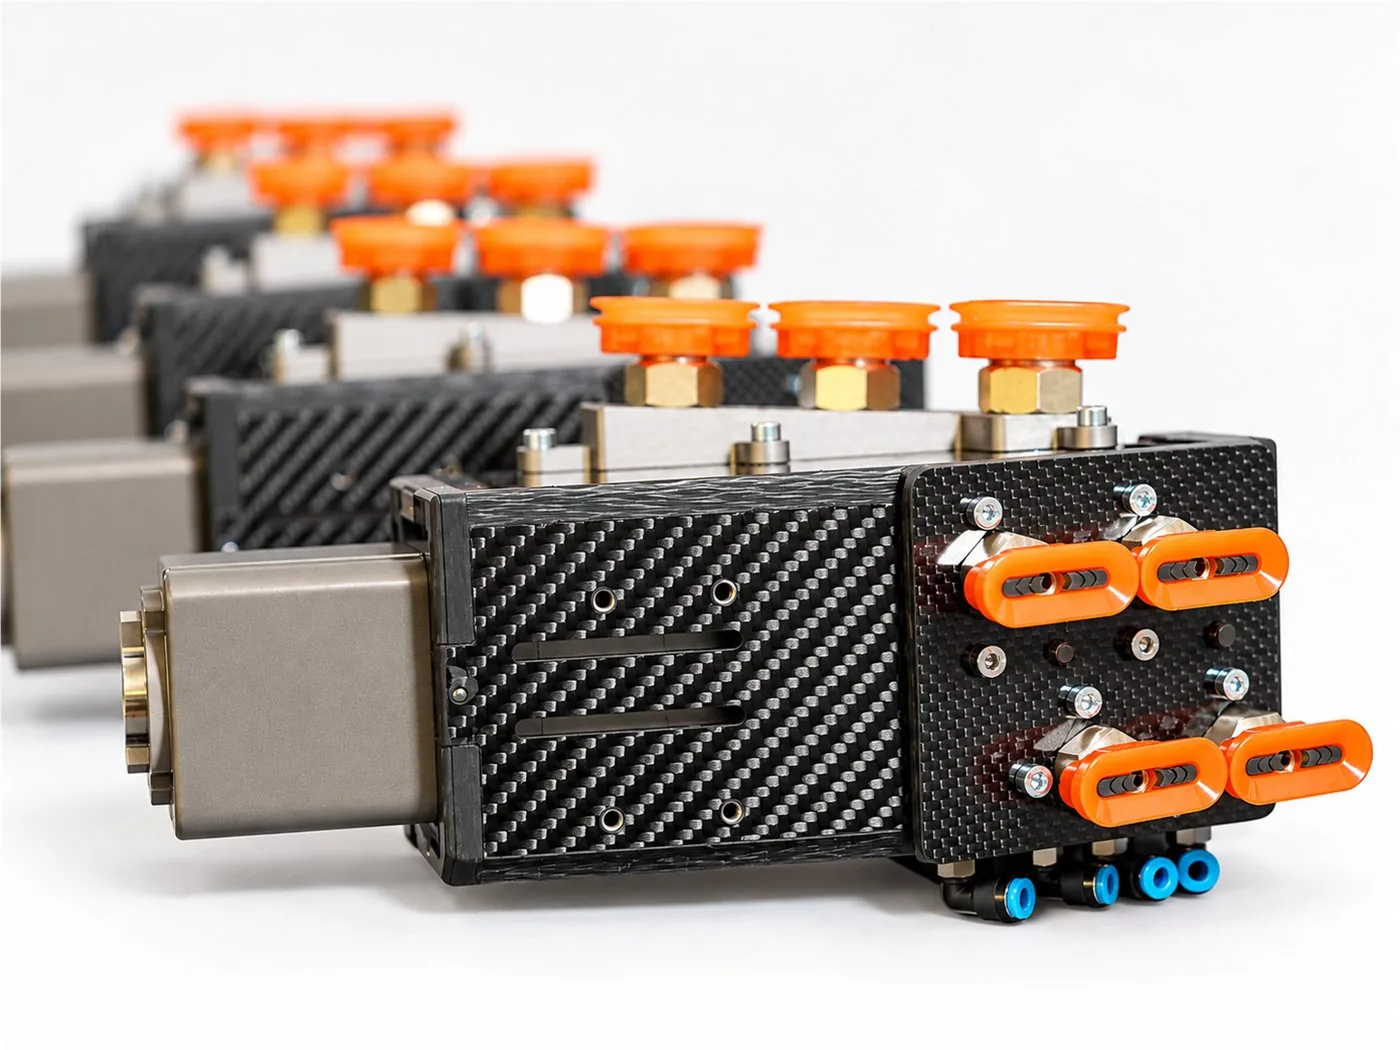
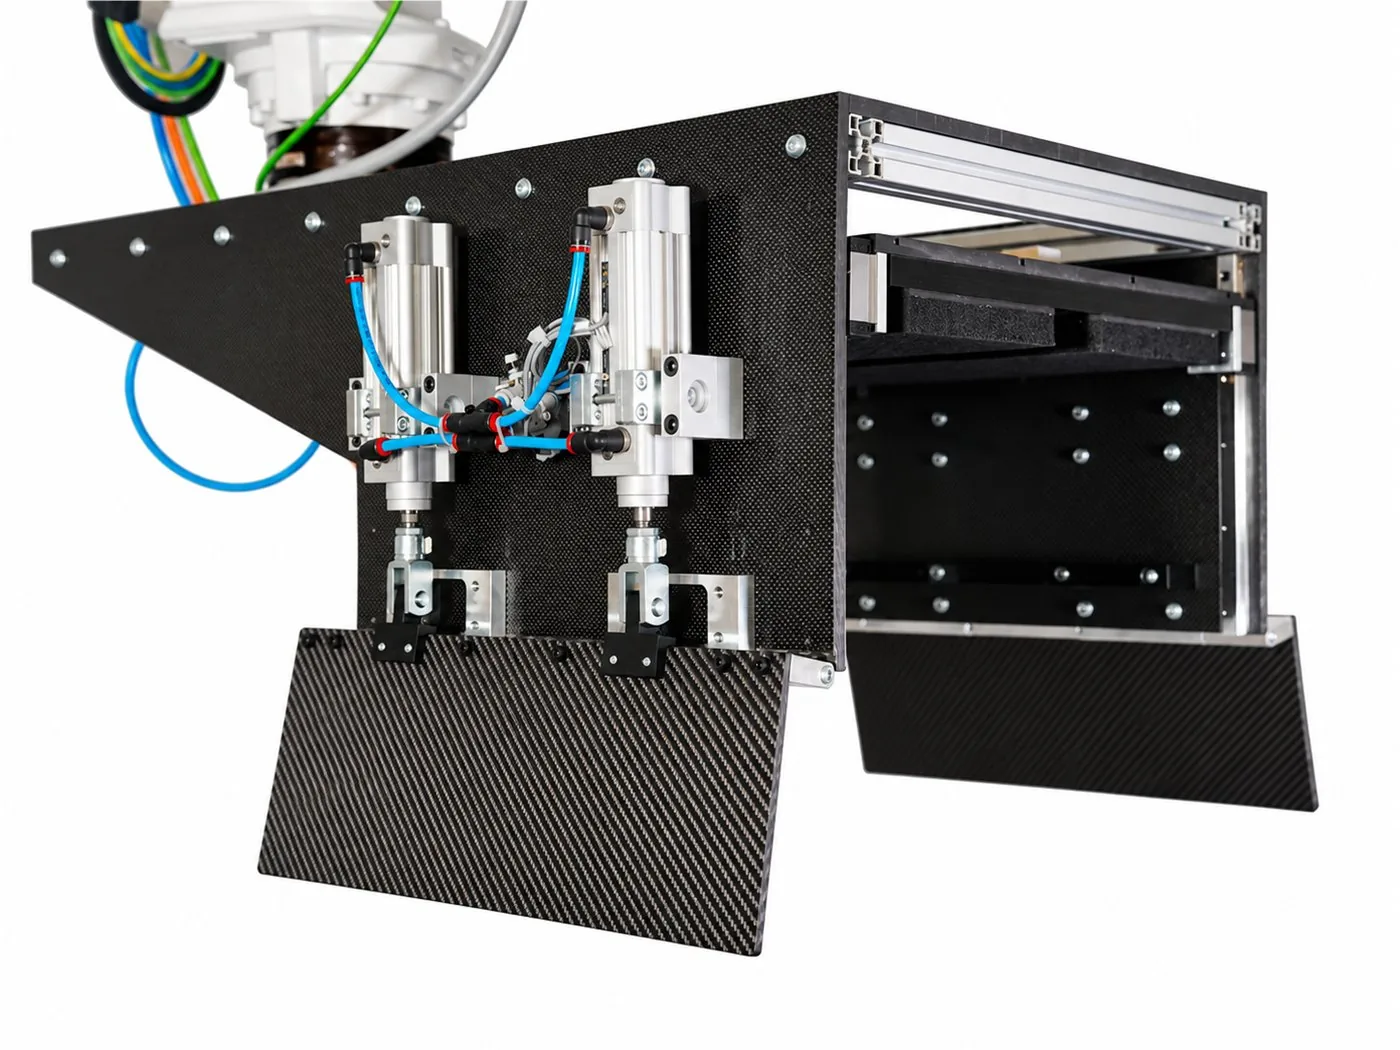
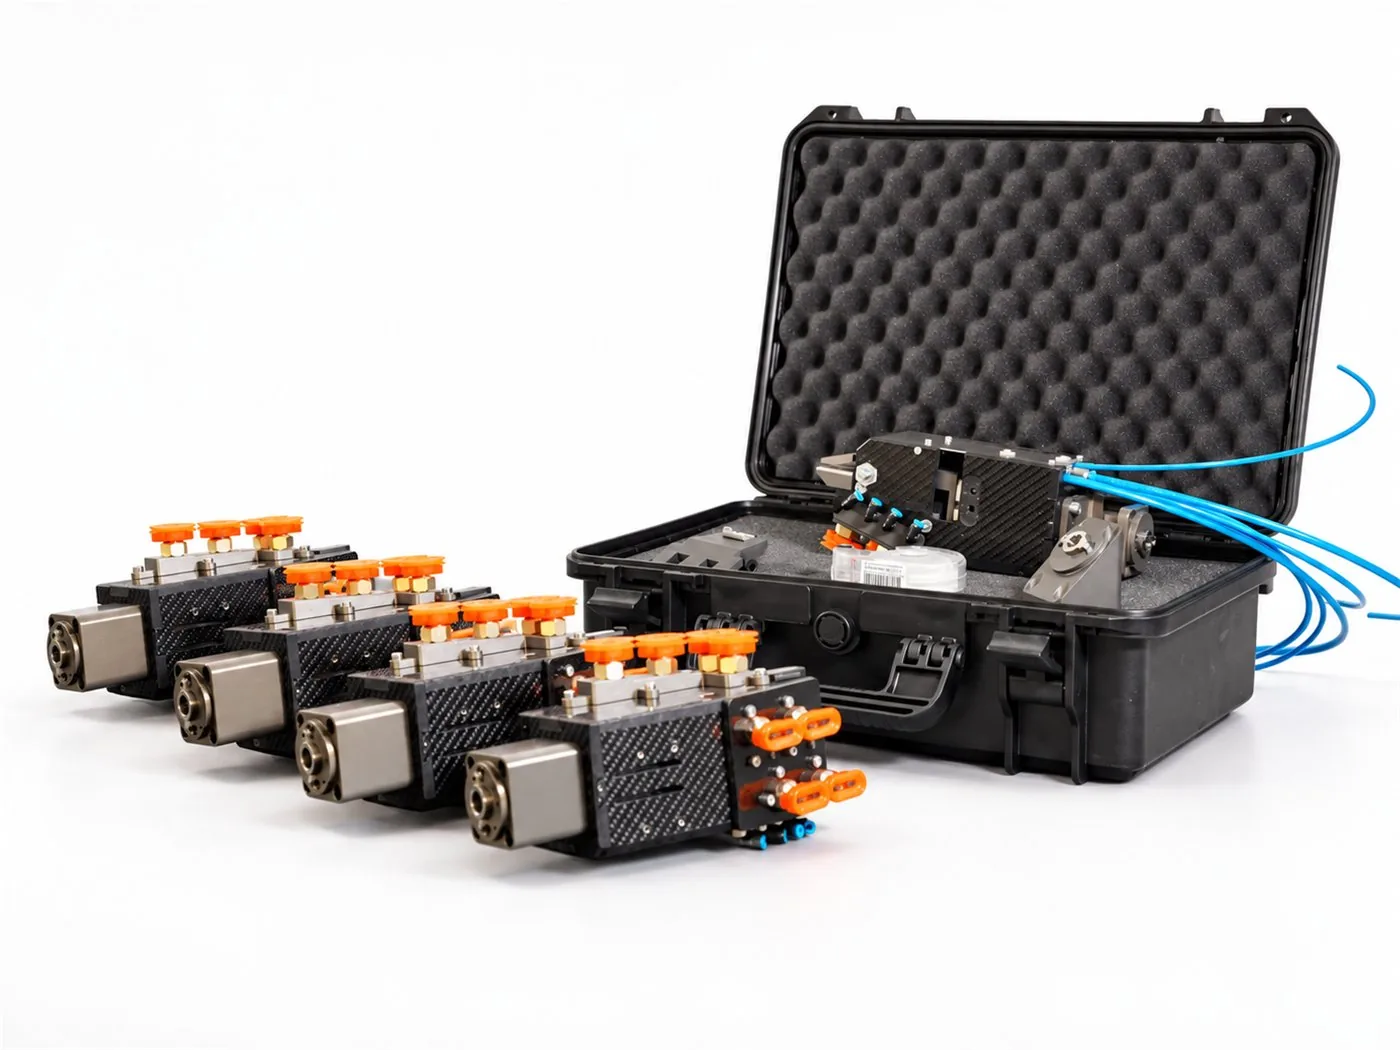
Un quinto del peso
Rigidità e robustezza paragonabili all'acciaio con circa un quinto del peso: il robot accelera di più o porta un carico maggiore.
Fusibile meccanico
Il carbonio non si deforma: in caso di urto il pezzo resta integro oppure si rompe, senza lasciare in cella una pinza deformata che continua a lavorare in modo scorretto.
Anche per i cobot
Meno massa in movimento, più margine per le sicurezze collaborative.
Realizziamo in carbonio anche altre parti di robot e macchine: vedi i componenti in carbonio per l'automazione.
Foam gripper
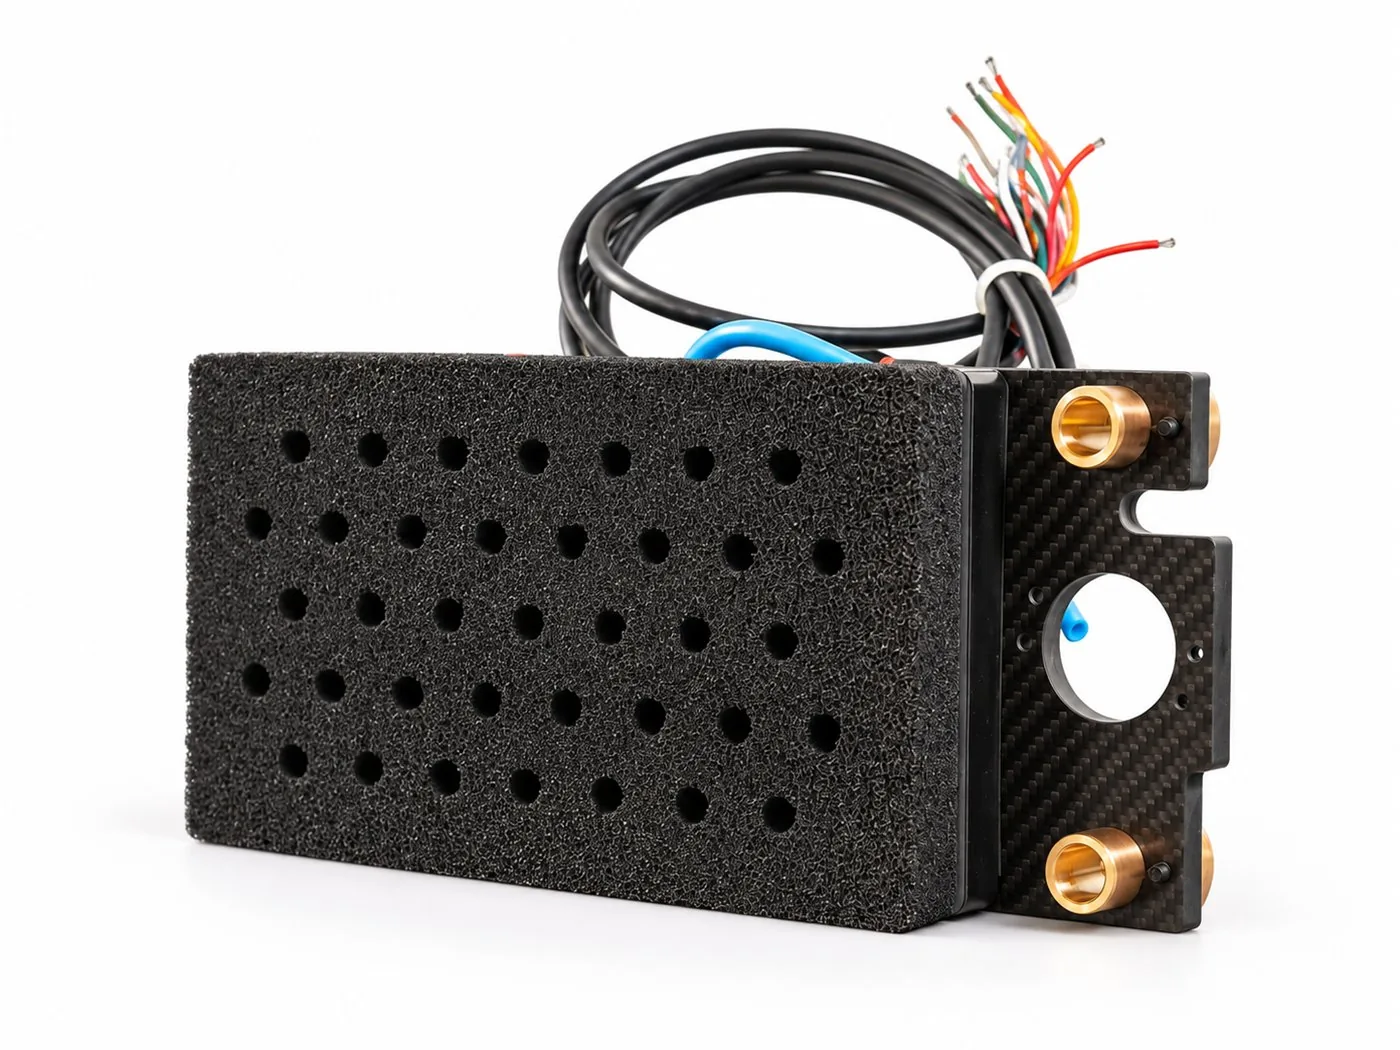
I foam gripper EXON sono pinze a vuoto con superficie in schiuma che prelevano scatole, strati intermedi, sacchi e prodotti di forma, dimensione e porosità diverse con un'unica pinza. Hanno un sistema autoescludente integrato e sono adatti anche ai cobot. Il foam gripper FCG-400 distribuito da Gimatic è prodotto da EXON.
Appoggio
La pinza si appoggia sul prodotto: la schiuma si adatta alla superficie, anche se irregolare.
Vuoto solo dove serve
Le valvole autoescludenti chiudono le zone scoperte: il vuoto resta elevato anche se gran parte della superficie non tocca il pezzo, e basta una pompa più piccola.
Movimentazione
Il prodotto viene spostato senza regolazioni tra un formato e l'altro.
Rilascio
Il vuoto si interrompe e il pezzo viene depositato. I sensori di vuoto controllano la presa a ogni ciclo.
Nessun cambio formato
La stessa pinza per scatole, fardelli, interfalde e pallet di misure diverse.
Compatto e pronto da collegare
Eiettori multistadio montati a bordo: un solo attacco pneumatico, oppure una presa centrale per soffiante o pompa esterna.
Leggero
Versione con corpo in carbonio per i robot che devono andare veloci.
Pinze realizzate
Progetti di presa costruiti per i nostri clienti: ogni scheda porta alla sua case history.
Pinza con ventose per la piegatura robotizzata
Leggi il casoGripper con settimo asse estensibile per lo scarico della punzonatrice
Leggi il casoFoam gripper su misura per il carico e lo scarico dei barattoli di vernice dai mixer
Leggi il casoGripper per la rombatura di scatole in carbonio
Leggi il casoDoppia pinza per il carico e lo scarico dei barattoli dai mixer di vernice
Leggi il casoGripper con ventose in carbonio per la piegatura robotizzata
Leggi il casoComing soon